
Quem acompanha grupos, fóruns e sites internacionais de OMSI, provavelmente já encontrou trólebus em diferentes mapas europeus. Alguns projetos conseguiram resultados bastante interessantes aproveitando recursos existentes no próprio simulador, principalmente as antigas splines utilizadas nas linhas eletrificadas de Tram e VLT.
Agora temos uma abordagem diferente: desenvolvido pela equipe russa Ackerman Projects Team, o TrolleyGrid implementa seu próprio sistema de rede aérea e coletores para trólebus, funcionando diretamente no OMSI 2.3.004 e sem utilizar as funcionalidades legadas das splines de Tram/VLT do OMSI 2.2.
A versão 1.0 Open Beta foi disponibilizada em setembro de 2026 e já pode ser utilizada, entre outros cenários, no mapa Tver 3.0.
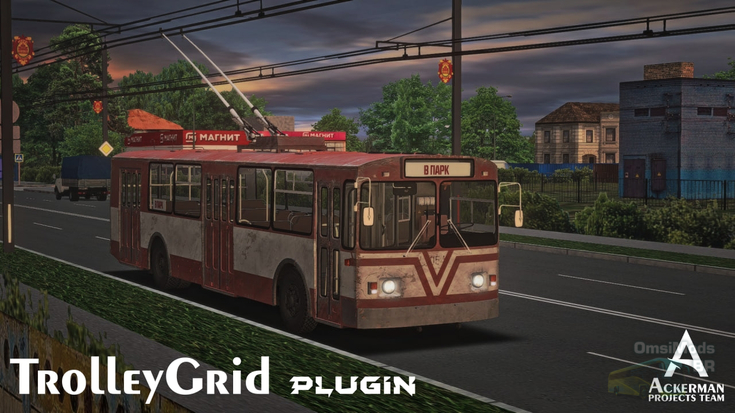
O que muda com o TrolleyGrid?
A principal diferença começa pela forma como a rede é tratada. O TrolleyGrid não depende das antigas funcionalidades utilizadas pelas linhas eletrificadas de Tram e VLT do OMSI 2.2. Em vez disso, o plugin trabalha com uma representação própria da rede aérea, construída a partir dos elementos existentes no mapa.
Ao carregar o mapa configurado, o plugin percorre seus tiles e identifica os elementos que fazem parte da rede. Internamente, essa estrutura é separada em segmentos de fio, desvios e cruzamentos, que passam a ser tratados pelo próprio TrolleyGrid. Isso significa que a rede não é apenas um conjunto de objetos visuais sobre a rua: ela passa a ser interpretada pelo plugin como uma estrutura funcional sobre a qual os coletores podem se movimentar.
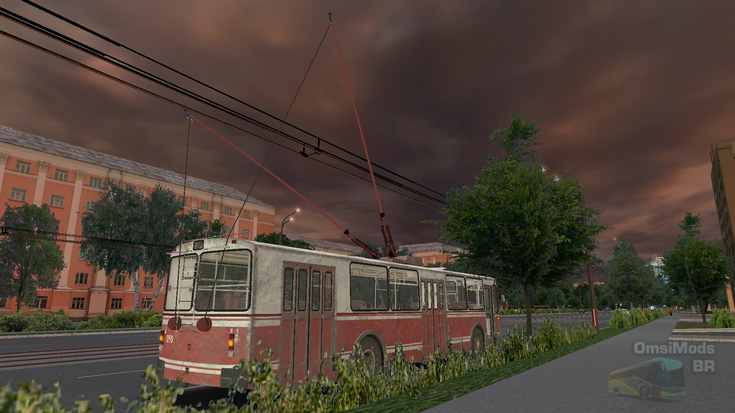
Esse funcionamento também explica uma das maiores vantagens do projeto: o TrolleyGrid não está preso ao Tver. O mapa utilizado pelo plugin é definido em sua própria configuração, assim como diversos parâmetros da rede.
Entre eles estão altura dos fios, espaçamento, comprimento das hastes, distância permitida para captura da rede, limites de movimento e diversos valores relacionados ao comportamento físico dos coletores.
O plugin utiliza parâmetros como active_map, wire_height, pole_length e manual_capture_distance, deixando parte importante do sistema acessível diretamente em seu arquivo de configurações.
Isso facilita levar a rede para outros mapas
Essa independência do antigo sistema de Tram/VLT é particularmente interessante para quem desenvolve mapas na versão atual do OMSI. Não é necessário construir o cenário utilizando a antiga estrutura do OMSI 2.2 para depois tentar adaptá-la a trólebus. Uma rede pode ser montada em um mapa normal do OMSI 2.3.004, utilizando objetos compatíveis e configurando o TrolleyGrid para trabalhar naquele cenário.
Os próprios objetos utilizados no Tver podem servir como ponto de partida para outras redes, desde que sua reutilização ou adaptação seja autorizada pelos respectivos autores. Isso reduz bastante o trabalho inicial de quem pretende experimentar a tecnologia em outro mapa.
E não estamos falando apenas de uma possibilidade teórica. Nos testes que estou realizando com o Jefferson Ribeiro no Mapa Brigadeiro Sampaio, com orientações diretamente da Ackerman Projects Team e autorização do Wesley Sampaio para as alterações, o TrolleyGrid já está configurado para reconhecer o mapa diretamente, enquanto uma nova rede aérea está sendo montada utilizando essa mesma base.
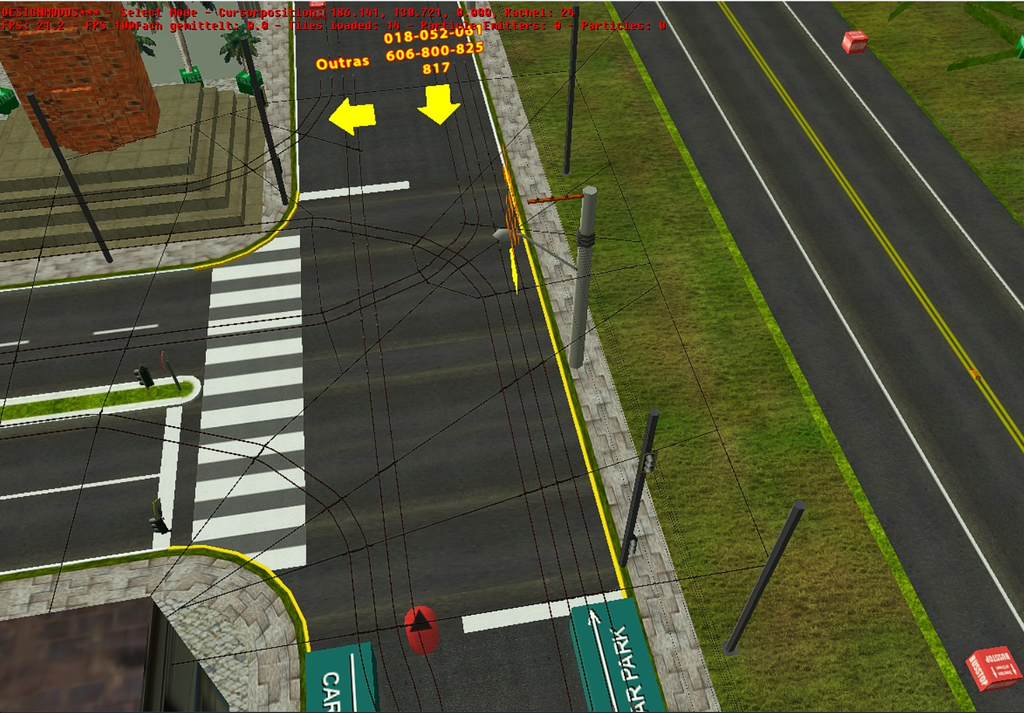
A tendência é que esse processo fique ainda mais simples conforme o projeto seja documentado e padronizado.
Os coletores realmente acompanham a rede
O ponto mais visível do TrolleyGrid continua sendo o comportamento das hastes. Elas não ficam apenas posicionadas sobre o veículo apontando visualmente para os fios. O plugin calcula a posição dos contatos em relação à rede e aplica limites físicos ao movimento dos coletores.
Entre os parâmetros disponíveis estão: força das molas, amortecimento, força máxima de contato, alcance, limites laterais e condições para perda de contato. Isso permite programar de forma realista as situações nas quais uma haste pode efetivamente perder o fio.
O plugin considera condições como excesso de ângulo lateral, perda de força no contato, alcance insuficiente e até velocidade excessiva ao atravessar determinados elementos mais complexos da rede (como chaves).
Na configuração atual, por exemplo, existe um limite específico de velocidade para esses elementos. Ou seja, posicionar o veículo corretamente em relação aos fios passa a fazer parte da condução.


Desvios e cruzamentos também fazem parte do sistema
O TrolleyGrid identifica separadamente elementos como desvios e cruzamentos. Isso permite que eles tenham comportamento próprio, em vez de serem apenas interseções visuais entre diferentes fios.
O plugin também possui lógica para determinar a passagem por desvios e já contempla tanto o veículo do jogador quanto veículos controlados pela inteligência artificial do OMSI.
Ainda estamos falando de uma Open Beta e esses sistemas continuam em desenvolvimento, mas a estrutura atual já vai bastante além de uma simples animação de hastes.
Cada veículo precisa ser adaptado
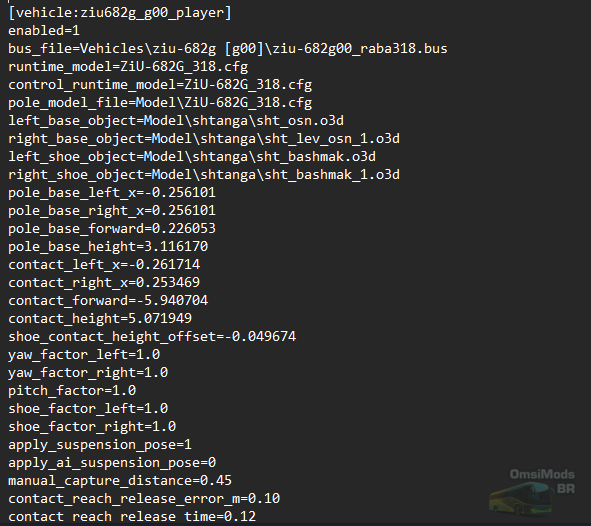
O outro lado do sistema está nos próprios trólebus. O TrolleyGrid utiliza um arquivo separado para identificar os veículos compatíveis e definir a geometria necessária para cada modelo.
Para cada veículo podem ser informados o arquivo .bus, o modelo utilizado, os objetos que representam as bases das hastes, os contatos com os fios e suas respectivas posições.
Também podem existir configurações específicas para veículos com estruturas diferentes. No ZiU 620520, por exemplo, o sistema permite indicar separadamente qual parte do veículo carrega os coletores, algo necessário em determinadas configurações articuladas.
Isso explica por que o TrolleyGrid não pode simplesmente ser instalado sobre qualquer trólebus existente no OMSI. O veículo precisa estar preparado para trabalhar com as variáveis e a geometria esperadas pelo plugin.
Ao mesmo tempo, essa estrutura também significa que novos veículos podem ser adicionados sem que seja necessário criar uma versão completamente diferente do TrolleyGrid para cada modelo.
O sistema está sendo preparado para uso internacional
Outro trabalho atualmente realizado pela Ackerman Projects Team é a padronização do sistema em inglês. Isso é importante porque o projeto nasceu dentro da comunidade russa, mas a intenção não é mantê-lo restrito aos mapas e veículos daquele país.
Boa parte dessa estrutura já pode ser observada nos arquivos atuais. Parâmetros como active_map, wire_height, bus_file, pole_model_file, manual_capture_distance e diversas outras configurações utilizam nomenclatura em inglês.
Pode parecer um detalhe, mas isso facilita bastante a criação de documentação e, principalmente, o trabalho de desenvolvedores que pretendam adaptar o sistema sem precisar interpretar parâmetros originalmente escritos em russo. O mesmo sistema pode ser utilizado para criar redes em mapas de diferentes países.
Sons, faíscas e condições da rede
Há também vários detalhes menores que ajudam a compor o funcionamento do sistema. O plugin possui sons específicos para passagem por elementos da rede, perda de contato, recolhedores e deslizamento dos contatos sobre os fios.
As faíscas também não são apenas um efeito executado aleatoriamente. Existem parâmetros relacionados à velocidade, utilização do acelerador e até às condições climáticas.
Na configuração atual, chuva, neve e gelo aumentam progressivamente a frequência desses efeitos.
O plugin também trabalha com os sistemas elétricos dos veículos
O TrolleyGrid também começa a avançar sobre o comportamento elétrico dos próprios trólebus. A primeira versão pública já inclui uma implementação inicial do RKSU, o sistema de controle reostático-contator utilizado em diversos modelos soviéticos e russos. Esse sistema continuará sendo aperfeiçoado.
Também está previsto o desenvolvimento do TISU, sistema de controle tiristor-impulso utilizado por outros veículos. Portanto, a proposta do projeto não termina na rede aérea: conforme o desenvolvimento avança, diferentes características elétricas dos veículos também podem passar a fazer parte da simulação.
E onde entra o mapa Tver?
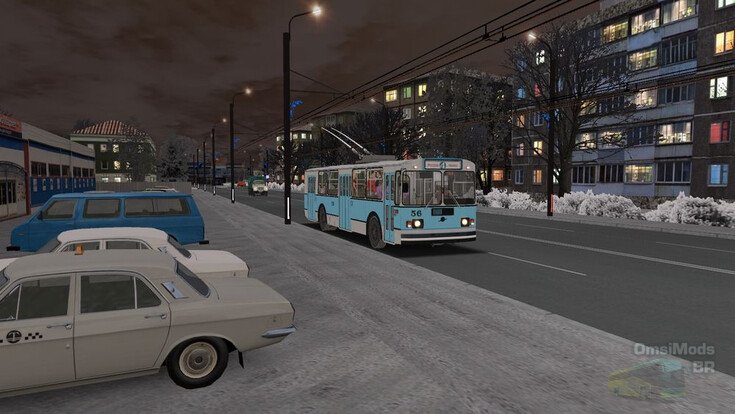
O Tver 3.0, desenvolvido por Dmitry Romanov e Yaroslav Moskovka, é atualmente uma das principais formas de experimentar o TrolleyGrid.
O cenário representa a cidade russa de Tver e já possuía uma extensa rede destinada à operação de trólebus, além das linhas convencionais de ônibus. A terceira versão foi lançada em 2026.
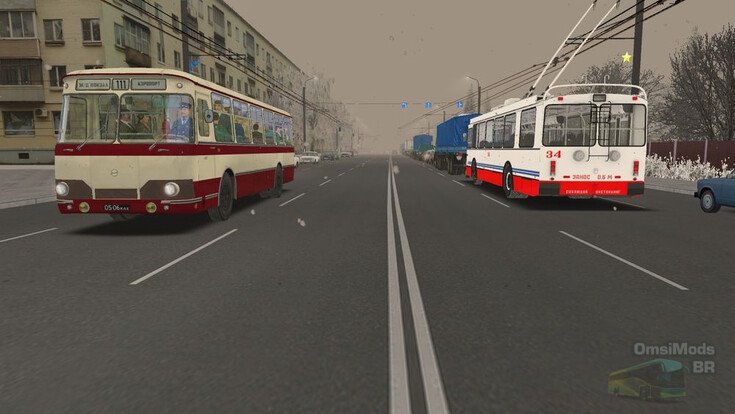
Existe, porém, uma particularidade importante: o Tver 3.0 foi finalizado antes da implementação atual do TrolleyGrid. Por esse motivo, alguns pontos de início das linhas podem posicionar o veículo longe demais dos fios.
Quando isso acontecer, os coletores simplesmente não conseguem alcançar a rede. A solução atual é utilizar o modo de movimentação do OMSI através da tecla F4 para aproximar o veículo antes de conectar as hastes.
Isso deverá ser corrigido conforme o mapa e o plugin continuem evoluindo.
Tver teve uma rede real de trólebus por mais de 50 anos
A cidade real de Tver possui também uma história longa com esse tipo de transporte. Sua rede de trólebus foi inaugurada em 5 de maio de 1967 e permaneceu em operação até 13 de abril de 2020.
Nos últimos meses restava apenas a linha 2, ligando a região da estação ferroviária ao Boulevard Profsoyuzov. Após o encerramento do sistema, a operação foi substituída por linhas de ônibus convencionais.
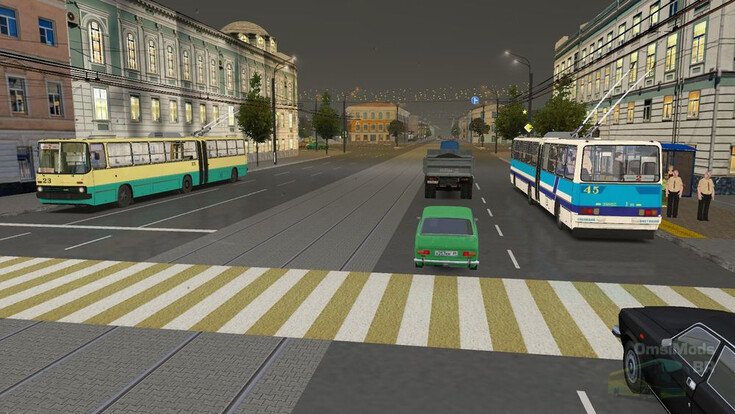
Isso acrescenta outro aspecto interessante ao mapa: hoje, circular virtualmente pela rede de Tver também significa reproduzir um sistema de transporte que já não existe nas ruas da cidade.
A Open Beta não é a versão mais recente em desenvolvimento
Outro detalhe importante é entender como o TrolleyGrid está sendo desenvolvido.
A versão 1.0 Open Beta é a versão pública atualmente disponível para download, mas não representa necessariamente o estágio mais recente do projeto. A Ackerman Projects Team continua desenvolvendo versões intermediárias, que são disponibilizadas aos apoiadores financeiros do projeto durante o processo de desenvolvimento. Esses apoiadores conseguem testar recursos e alterações mais recentes enquanto o trabalho continua.
Quando um novo conjunto de mudanças atingir um estágio adequado para distribuição pública, uma nova Open Beta deverá ser disponibilizada. Esse modelo ajuda a financiar o desenvolvimento e, ao mesmo tempo, cria um processo colaborativo de testes.
Por isso, vídeos e imagens recentes publicados por membros da comunidade ou pelos próprios desenvolvedores podem apresentar recursos que ainda não estão presentes na Open Beta disponível publicamente.
Downloads
Foram publicadas páginas separadas para o mapa e para o plugin aqui no Portal OmsiModsBR, com informações de instalação, requisitos e os respectivos links de download.
Mapa Tver – v3.0 por Dmitry Romanov e Yaroslav Moskovka
Plugin TrolleyGrid – v1.0 Open Beta por Ackerman Projects Team
O mapa Tver utiliza caracteres cirílicos em seus arquivos e exige que o Windows esteja configurado para Russo (Rússia) em programas não Unicode. Caso ainda não tenha feito essa configuração, também foi publicado um tutorial explicando o motivo e como realizar a alteração:
OMSI 2 e Unicode: por que mods com alfabetos diferentes não funcionam no simulador — e como corrigir